一分钟学机器人:快速课程
看一分钟视频,玩一个实时演示,答一道题。五个小课程,共 72 节课,全部免费。
👁️ 机器人如何感知
声音、视觉、听觉和平衡感知。
 超声波传感器
机器人发出一声人耳听不到的短促声波,等待回声,再把等待的时间换算成距离。…
 计算机视觉
摄像头给机器人的是一张数字网格。软件先在里面找边缘,再找形状,最后找出物…
 智能音箱如何听到唤醒词
一个很小的常开模型只听一种声音模式,匹配之后才唤醒更大的系统。…
 陀螺仪与 IMU
IMU 把陀螺仪和加速度计结合起来,让机器人知道自己倾斜了多少、转得多快…
 自助结账的摄像头如何认出水果
摄像头把秤上物品的颜色、形状和纹理与成千上万张带标签的例子比较,选出最匹…
 激光雷达(LiDAR)如何工作
激光雷达发射激光脉冲并计时回波,建立起各个方向的距离图。…
 SLAM
SLAM 一边建图,一边算出机器人在图中的位置,用的是它移动时传感器看到…
 传感器融合
每种传感器都有弱点。把摄像头、雷达、激光雷达和运动传感器结合起来,得到的…
 SLAM 回环检测
微小的误差不断累积,直到机器人以为自己在一个并不存在的地方。认出一个熟悉…
 除草机器人
摄像头、训练好的模型和一个小小的喷头或刀片,在一瞬间就能分辨出杂草和作物…
⚙️ 电机与机械
齿轮、伺服、机械臂和精准重复。
 齿轮原理
齿轮用速度换力量。小而快的电机加上减速齿轮,就变成慢而有力的关节。…
 伺服电机
伺服是带位置传感器和控制回路的电机。你给一个角度,它不断修正直到到位。…
 机械臂如何拿起一个杯子(六个电机,简单讲清楚)
六个关节让夹爪到达任意位置并转到任意角度,软件算出每个关节该动多少。…
 为什么机器人这么擅长重复
机器人把位置存成数字,每个周期都用传感器检查,所以能一次又一次回到同一个…
 谐波减速器
谐波减速器是一种紧凑的齿轮组,减速比大、几乎没有间隙,非常适合精确的机器…
 微型机器人
尺寸极小时,齿轮和电机很难工作,所以微型机器人靠振动、磁场或会弯曲的材料…
 斯图尔特平台
一块板放在六条可伸缩的腿上,可以向各个方向倾斜、平移和旋转。飞行模拟器就…
 蛇形机器人
一排小关节依次弯曲成波浪,机器人就能爬行、攀爬,钻过轮子过不去的缝隙。…
 逆运动学
你知道手应该在哪里。逆运动学算出每个关节需要多大的角度才能到那里。…
 自由度
自由度数的是机器人能有几种运动方式。六个自由度让夹爪能到达空间中任何一点…
 扭矩与速度
电机的功率是固定的。齿轮可以用速度换取转动的力,所以有力的关节慢,快的关…
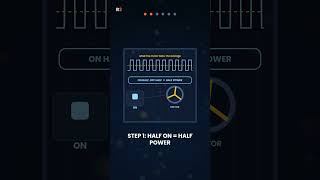 PWM 详解
机器人不会像调光器那样把电压调低,而是让电源非常快速地全开、全关,开着的…
 步进电机详解
步进电机按精确的步数运动,所以机器可以靠数步数到达一个位置。只是它无法知…
 为什么机器人电机即使静止不动也会发热
保持静止也需要电流,而电流会变成热量。刹车可以让关节保持姿势而不消耗电力…
 Delta 机器人详解
电机装在上方,所以运动部件非常轻。这就是工厂里最快的抓取机器人背后的秘密…
 SCARA 机械臂
在上下方向很刚硬,左右方向则比较灵活,这正是包装和装配…
🎛️ 控制与平衡
反馈、站稳、沿线行驶。
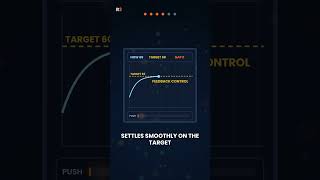 反馈控制
测量、与目标比较、修正、重复。定速巡航和机器人用的是同一个回路。…
 循线机器人
两个光传感器分辨黑线和亮的地面。线偏向哪一边,机器人就朝哪边转。…
 为什么你在行驶的公交车上不会摔倒(机器人却会)
你的内耳和肌肉在不知不觉中不断调整平衡,机器人必须被设计成同样会这样做。…
 波士顿动力的机器人如何保持平衡
腿式机器人每秒很多次地感知身体倾斜和关节位置,不断转移重心、安排落脚点来…
 无人机如何在大风中保持水平
无人机每秒测量几百次倾斜角度,并调整每个螺旋桨的转速来抵消风的影响。…
 60 秒讲清 PID 控制器
PID 控制器用三个思路纠正误差:现在有多大、持续了多久、变化有多快。…
 ROS 2
ROS 2 并不是真正的操作系统,而是一套工具,让机器人的许多程序通过发…
 机器人如何学会走路
机器人尝试各种动作,好的结果得到分数,通过试错来学习,通常先在模拟中进行…
 A* 路径搜索
A* 探索地图时总是先试最有希望的格子,用已走的代价加上对剩余代价的估计…
 状态机
机器人任何时候都只处于一种模式,由几条简单的规则决定何时切换到另一种。这…
 机器人延迟
在控制循环里加上一眨眼的延迟,平衡机器人就会从稳定变成摇晃。延迟就是机器…
 奖励作弊
一个学习中的机器人发现,永远不完成任务反而能得更高的分。奖励作弊就是得分…
 从仿真到现实
机器人可以在电脑里摔一百万次而不损坏任何东西。难点在于让它学到的本领在真…
 人形机器人如何走路不摔倒(ZMP 详解)
行走的机器人总是在快要摔倒的边缘。零力矩点(ZMP)这个概念告诉它,可以…
 增益与阻尼
纠正得太猛,手臂就会抖动;纠正得太轻,又会很慢。增益决定推力的大小,阻尼…
 自动驾驶汽车如何思考
自动驾驶汽车不只是看见,还要猜测接下来会发生什么。感知、预测、规划是它背…
 群体机器人
没有一只蚂蚁知道整个计划,蚁群却能找到最短的路线。群体机器人用简单的局部…
 机器狗(四足机器人)详解
四条腿给机器人一个稳定的底座,巧妙的步态让它在崎岖的地面上也能站稳。…
 无人机如何悬停
四个旋转的螺旋桨、转速的微小变化,以及每秒检查数百次的传感器,让无人机得…
🖐️ 手与触觉
轻柔的抓握、假肢和手术机器人。
 机器人的手如何握住鸡蛋而不捏碎
触觉和力传感器告诉手捏得有多用力,控制器在力刚好够的时候停止收紧。…
 为什么机器人手和假肢手这么难造
人手在很小的空间里集成了很多关节、有力的肌腱、精细的触觉和快速的控制。要…
 为什么手术机器人不会抖
外科医生在控制台上操作机器人。系统滤除手的颤抖,并把大幅度的手部动作缩小…
 腱驱动机器人手
线缆像你手里的肌腱一样拉动手指,所以沉重的电机可以放在远离手指的地方。…
 假手
肌肉收紧会产生微弱的电信号。贴在皮肤上的传感器捕捉到它,假手再把它变成张…
 为什么机器人至今还不会叠衣服
布料没有固定形状。每件衬衫落下的样子都不同,机器人每叠一下都要观察、规划…
 末端执行器
末端执行器是手臂尖端的工具。它要温柔而牢固地抓住各种形状,这比移动手臂更…
 滑动检测
在玻璃杯掉落之前,你的手指就能感觉到滑动。机器人也可以,方法是感知指尖上…
 软体机器人夹爪
坚硬的金属手指会捏碎鸡蛋,软手指则会将它包住。软体夹爪会绕着物体弯曲,把…
 机器人手术详解
机器人不是外科医生,而是最稳的一双手。大幅度的手部动作,会变成患者体内微…
 机器人手的自由度
你的手大约有 27 个活动部分。要全部复制非常困难,而且往往没有必要。这…
🏭 工作中的机器人
扫地机器人、仓库和楼梯难题。
 扫地机器人如何找到充电座
充电座会发出机器人能检测到的信号。电量低时,机器人朝着信号走过去并对准。…
 为什么扫地机器人总是扫不到墙角
圆形机器人塞不进方形的角落,而且它的传感器在贴着墙的地方看得更少。边刷只…
 仓库机器人如何避免互相碰撞
中央调度给每台机器人分配路线,并在时间上预留路径,就像空中交通管制;机器…
 为什么机器人到现在还是很难爬楼梯
楼梯需要三维感知、仔细的落脚、平衡和有力的关节,缺一不可。轮子做不到,腿…
 割草机器人
埋在地下的边界线标出草坪的边缘。割草机只遵守一条简单规则:走到线边就转弯…
 太空机械臂
在轨道上没有东西会掉下来,但重物仍有很大的惯性,所以太空机械臂动作缓慢而…
 焊接机器人
工件从来不会完全放在同一个位置,所以焊接机器人边走边感知焊缝,并修正路径…
 轮子还是腿
在平地上轮子又快又简单。腿更难做,但能跨过障碍、爬楼梯。…
 火星车如何在 20 分钟延迟下行驶
无线电要花好几分钟才能到达火星,所以火星车拿到一个计划,在下一条消息之前…
 人行道送货机器人为什么过不了路缘石
小型轮式机器人把路缘石看成一堵墙。它需要合适的轮子、坡道,或者求助的办法…
 为什么工业机器人要关在安全围栏里
又快又有力的机械臂可能在人反应过来之前就伤到人,所以要把人和机器人分开,…
 为什么机器人电池掉得这么快
对抗重力的电机、计算机和传感器都在耗电。一台整天又动又想的机器人会很快耗…
 什么是协作机器人?专为在你身边工作而造的机器人
协作机器人会减速、感知接触并停下,所以人可以在它旁边工作,不需要护栏。…
 AGV 与 AMR
一个沿着固定的线路行驶,另一个自己规划绕开障碍物的路线。这就是 AGV …
 水下 ROV
人类下不去那么深,所以机器人通过一根缆绳替我们去。这就是遥控潜水器,即 …
 机器人外骨骼
传感器感知你的意图,电机提供轻柔的助力。外骨骼是顺着身体工作,而不是对着…
每周一封机器人邮件
通俗易懂,免费,随时一键退订。